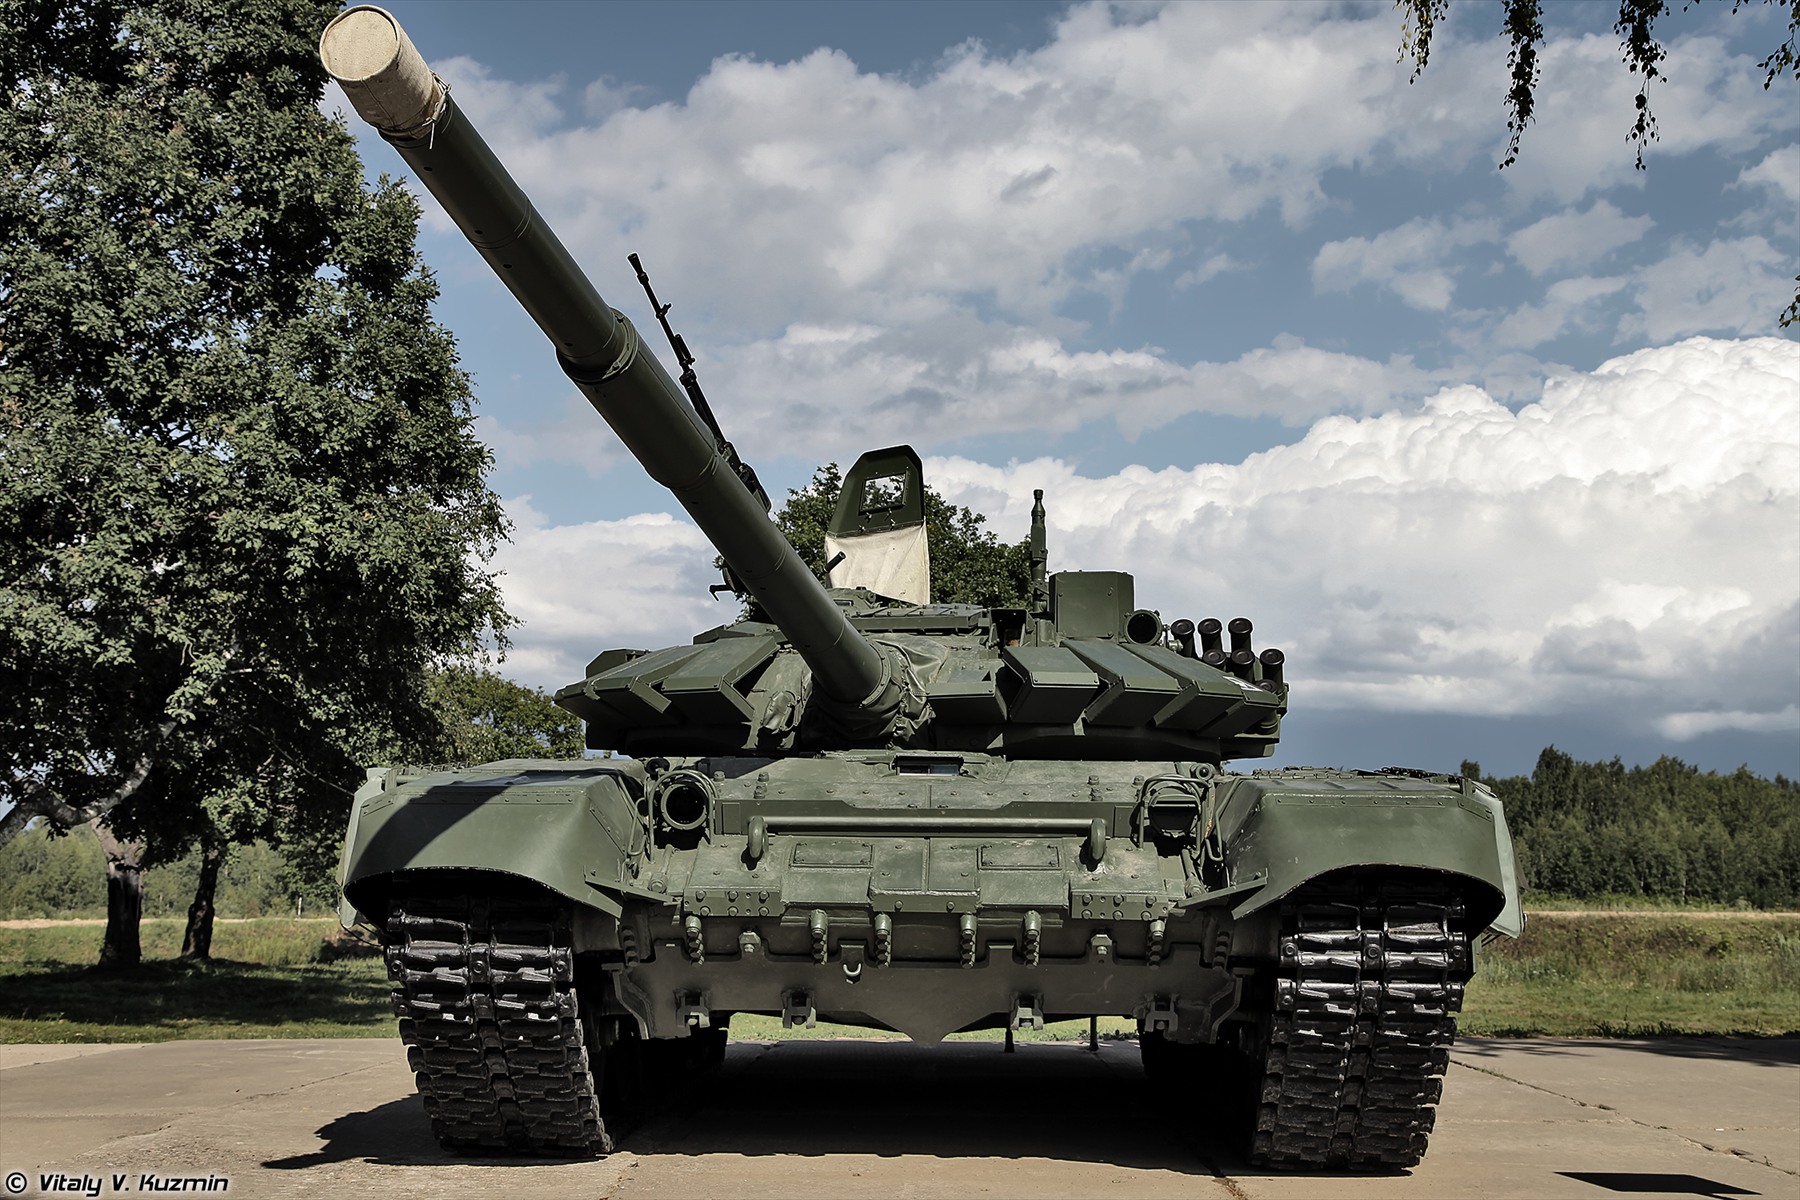
Rusko při cvičení Centr 2026 předvedlo bezosádková obrněná vozidla, která Army Recognition popisuje jako přestavby T‑72B3M. Portál je spojuje s dálkově řízeným projektem Šturm, jehož pohyb i zbraně ovládají lidé. Zpráva ale nepotvrzuje, že předvedené stroje samy vybírají cíle; pro jejich použitelnost jsou zásadní spojení a obraz ze senzorů.
Vyjmout osádku z tanku znamená přesunout také její oči a ruce. U dálkového ovládání sleduje operátor dění prostřednictvím senzorů a povely odesílá zpět do vozidla. Mezi člověka a pancíř tak vstupuje datové spojení. Tank může mít pojízdný podvozek a funkční zbraň, přesto jeho obsluha nemusí mít dost informací k bezpečnému pokračování v úkolu.
Co Rusko při cvičení skutečně oznámilo
TASS 2. října 2026 s odvoláním na ruské ministerstvo obrany uvedl, že bezosádkové tanky na polygonu Čebarkul podporovaly útočící jednotky. Podle tohoto popisu střílely na zjištěné cíle z krátkých zastávek a následně měnily stanoviště. Ministerstvo zároveň vyzdvihlo vícekanálové spojení odolné proti rušení a zdvojení zranitelných součástí řízení.
Army Recognition ve zprávě ze 4. října označuje základ vozidel jako T‑72B3M a dává je do souvislosti s projektem Šturm. Zároveň však výslovně připouští, že citovaný TASS tento název nepoužil. Šturm proto nelze vydávat za oficiálně potvrzené označení předvedené konfigurace. Portál jeho koncepci popisuje jako lidsky řízenou: operátoři z odděleného vozidla ovládají manévrování i použití zbraní.
Anglická zpráva TASS přitom používá slovo „autonomous“. Samotný popis střelby a přesunů však nerozlišuje, které kroky dělal člověk a které palubní automatika. V tom je podstatný rozdíl mezi působivým názvem a konkrétní schopností: záznam tanku jedoucího bez osádky ještě neukazuje, kdo vybral jeho cíl.
Samostatná jízda není samostatné rozhodnutí o palbě
Autonomii je užitečné rozdělit podle úkolů. Jedna funkce může vést vozidlo po zadané trase, jiná rozpoznávat překážky a další pomáhat při vyhledávání objektů v obrazu. Rozhodnutí, na který konkrétní objekt zaútočit, přitom může stále zůstat člověku. Ani automatické nabíjení nedává tanku vlastní úsudek; mechanickou stránku této automatizace jsme popsali v článku o karuselovém nabíječi T‑72.
Dobře doloženým příkladem takového rozdělení je americký demonstrátor Wingman. U.S. Army v jeho popisu uváděla ruční dálkové řízení i autonomní jízdu mezi zadanými body. Systém mohl automaticky vyhledávat možné cíle, jejich výběr ale náležel uživateli a při palbě zůstával v rozhodování voják. Jde o příklad principu z jiného projektu, nikoli o důkaz stejných schopností ruské přestavby.
Mezinárodní výbor Červeného kříže vymezuje autonomní zbraňové systémy podle toho, že po aktivaci vybírají a napadají cíle bez dalšího lidského zásahu. Člověk v takovém případě neurčuje každý konkrétní cíl a okamžik útoku. Autonomní navigace je tedy jiná schopnost než autonomní použití síly. Stroj může zvládat první a druhou vůbec nemít.
Pro ruskou ukázku je proto přesnější mluvit o bezosádkovém tanku a odděleně posuzovat jeho řízení. Veřejné zprávy poskytují podklad pro rozbor dálkového ovládání; samostatný výběr a napadání cílů z nich doložit nelze.
Spojení musí přenášet povely i obraz
Dálkové řízení potřebuje výměnu informací oběma směry. Operátor musí dostávat použitelný přehled o okolí a vozidlo musí přijímat jeho povely. Když se přenos opozdí, člověk může reagovat na situaci, která už se změnila. Když obraz zmizí, samotná možnost odeslat povel mu nevrátí přehled o tom, co tank právě vidí.
Nejde jen o teoretickou námitku vůči ruskému projektu. Američtí armádní inženýři při zkouškách spojení robotických bojových vozidel v roce 2021 ověřovali přenos za pohybu v otevřeném prostoru, v zástavbě i v zalesněném prostředí a také při simulovaném elektronickém napadení. Zkoumali kapacitu přenosu a jeho odolnost, tedy vlastnosti, které rozhodují o použitelnosti vzdáleného řízení.
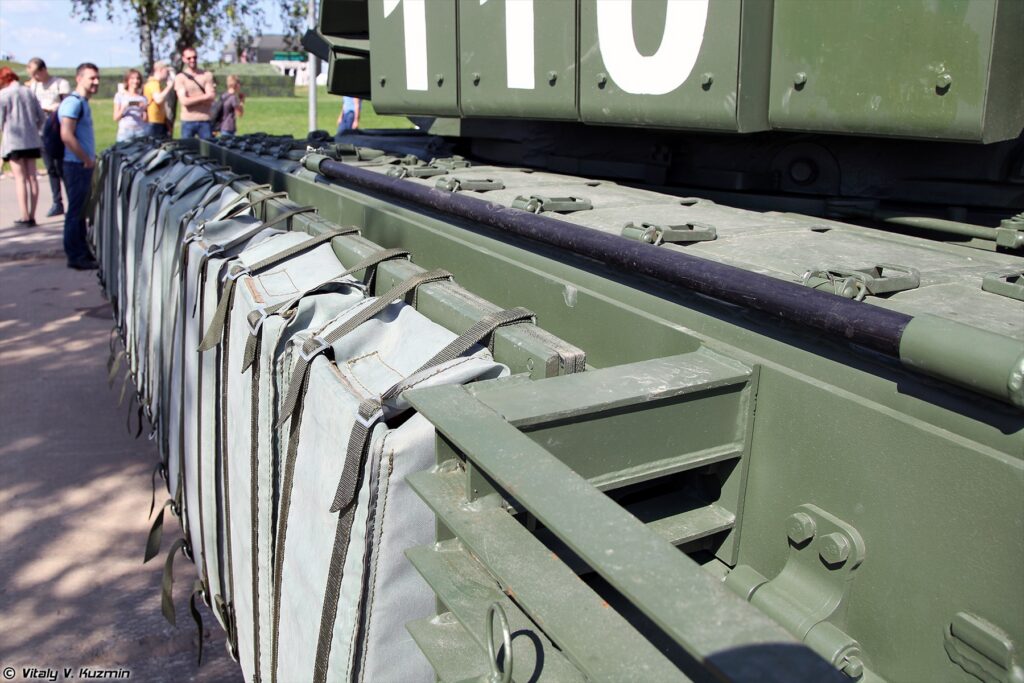
Ruské tvrzení o vícekanálovém spojení je pro hodnocení přestavby důležité. Více přenosových cest může pomoci při výpadku jedné z nich. Ze zprávy ministerstva ale neznáme výsledky zkoušek při rušení ani podmínky, v nichž byl systém prověřen. Nelze z ní odvodit, jak spolehlivě by obsluha udržela kontrolu v konkrétní bojové situaci.
Ani případná schopnost pokračovat po trase bez průběžných povelů by automaticky neznamenala schopnost samostatně střílet. Musela by mít zvlášť stanovené hranice a chování při ztrátě kontaktu. Přerušení spojení a předání rozhodování o palbě počítači jsou dvě odlišné události.
Funkční rádio nepomůže zakryté kameře
Další slabé místo leží před vysílačem: v samotném získávání informací. Americká výzva xTechSBIR Autonomy z roku 2023 výslovně požadovala řešení ochrany senzorů před prachem, nečistotami a deštěm. Starší technický dokument TARDEC zase řeší zhoršený výhled pozemních vozidel v prachu a kouři. Jde o obecné problémy vojenské robotiky.
Z těchto rozdílů lze odvodit tři situace, které by se při hodnocení dálkově řízeného tanku neměly směšovat. Následující přehled vysvětluje jejich důsledky; nepředstavuje výsledky testu ruských vozidel.
| Situace | Co může zůstat funkční | Co musí systém vyřešit |
|---|---|---|
| Vozidlo přestane přijímat povely | Palubní senzory a pohon mohou dál pracovat. | Jak se zachová bez průběžného řízení a zda má ověřený bezpečný režim. |
| Operátor nedostává použitelný obraz | Povely mohou dál procházet a senzory mohou na vozidle fungovat. | Jak obsluha obnoví přehled o okolí; samotná odezva na povel nestačí. |
| Senzory poskytují nepoužitelné údaje | Rádio může bez chyby přenášet data. | Jak získá spolehlivé informace člověk i případná palubní automatika. |
Ve druhém řádku může být rozdíl mezi člověkem a palubním počítačem zásadní: senzor může poskytovat data místnímu navigačnímu systému, i když je operátor nedostává. Ve třetím řádku už chybějí použitelná vstupní data na samotném vozidle. Další rádiový kanál tento problém sám neopraví. Záleží na dalších senzorech, jejich odolnosti a schopnosti systému poznat vlastní omezení.
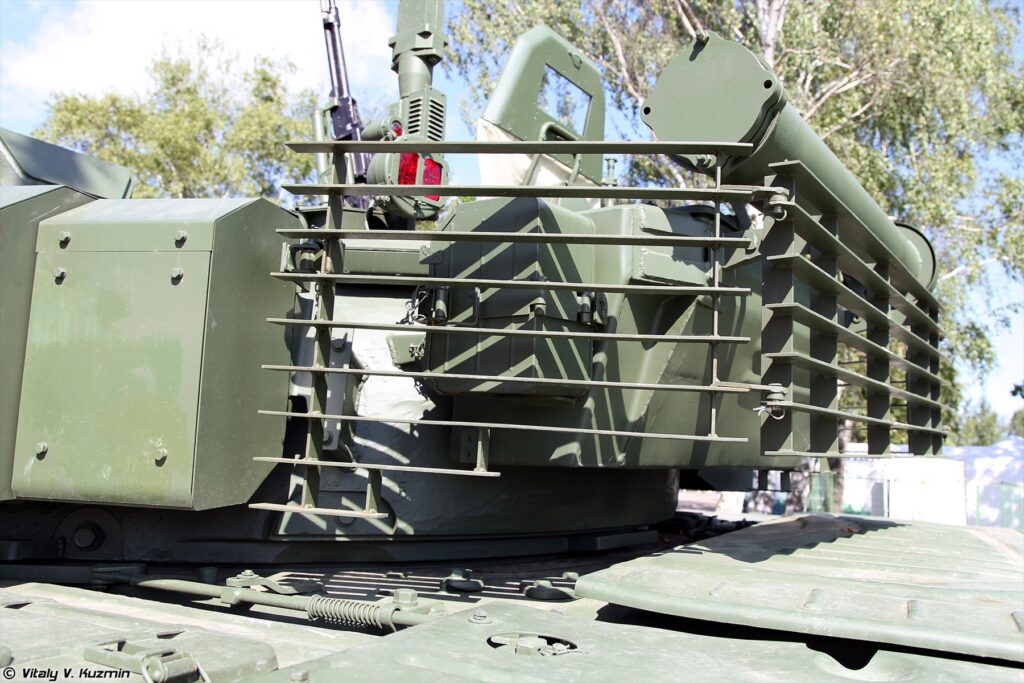
Poškození senzorového vybavení tak může omezit použití dálkově řízeného stroje, i když jeho pancíř, pásy a zbraň zůstanou funkční. Míru této zranitelnosti určují skutečné senzory a jejich zálohy, které veřejné popisy ruské ukázky podrobně neuvádějí.
O použitelnosti rozhoduje celý řetězec
Přesun osádky mimo tank má jasný smysl: při ztrátě samotného vozidla nemusí být lidé uvnitř něj. Vyžaduje však ověřit celý řetězec od senzorů přes spojení a pracoviště operátorů až po reakci vozidla. Funkční kanón je jen jeho částí.
Podobné rozlišení mezi automatizací jednotlivých kroků a rozhodnutím o útoku se objevuje také u opticky naváděných dronů. U tanku k němu přistupuje praktická otázka, zda obsluha udrží přehled a kontrolu nad těžkým vozidlem i při zhoršených podmínkách.
Ruská ukázka je tedy podnětem ke sledování konkrétních schopností. Pro další hodnocení budou cenné výsledky zkoušek spojení, práce senzorů a bezpečného chování při jejich výpadku. Teprve ty umožní posoudit, zda přestavba zvládne úkol i ve chvíli, kdy se podmínky přestanou podobat připravenému cvičišti.
